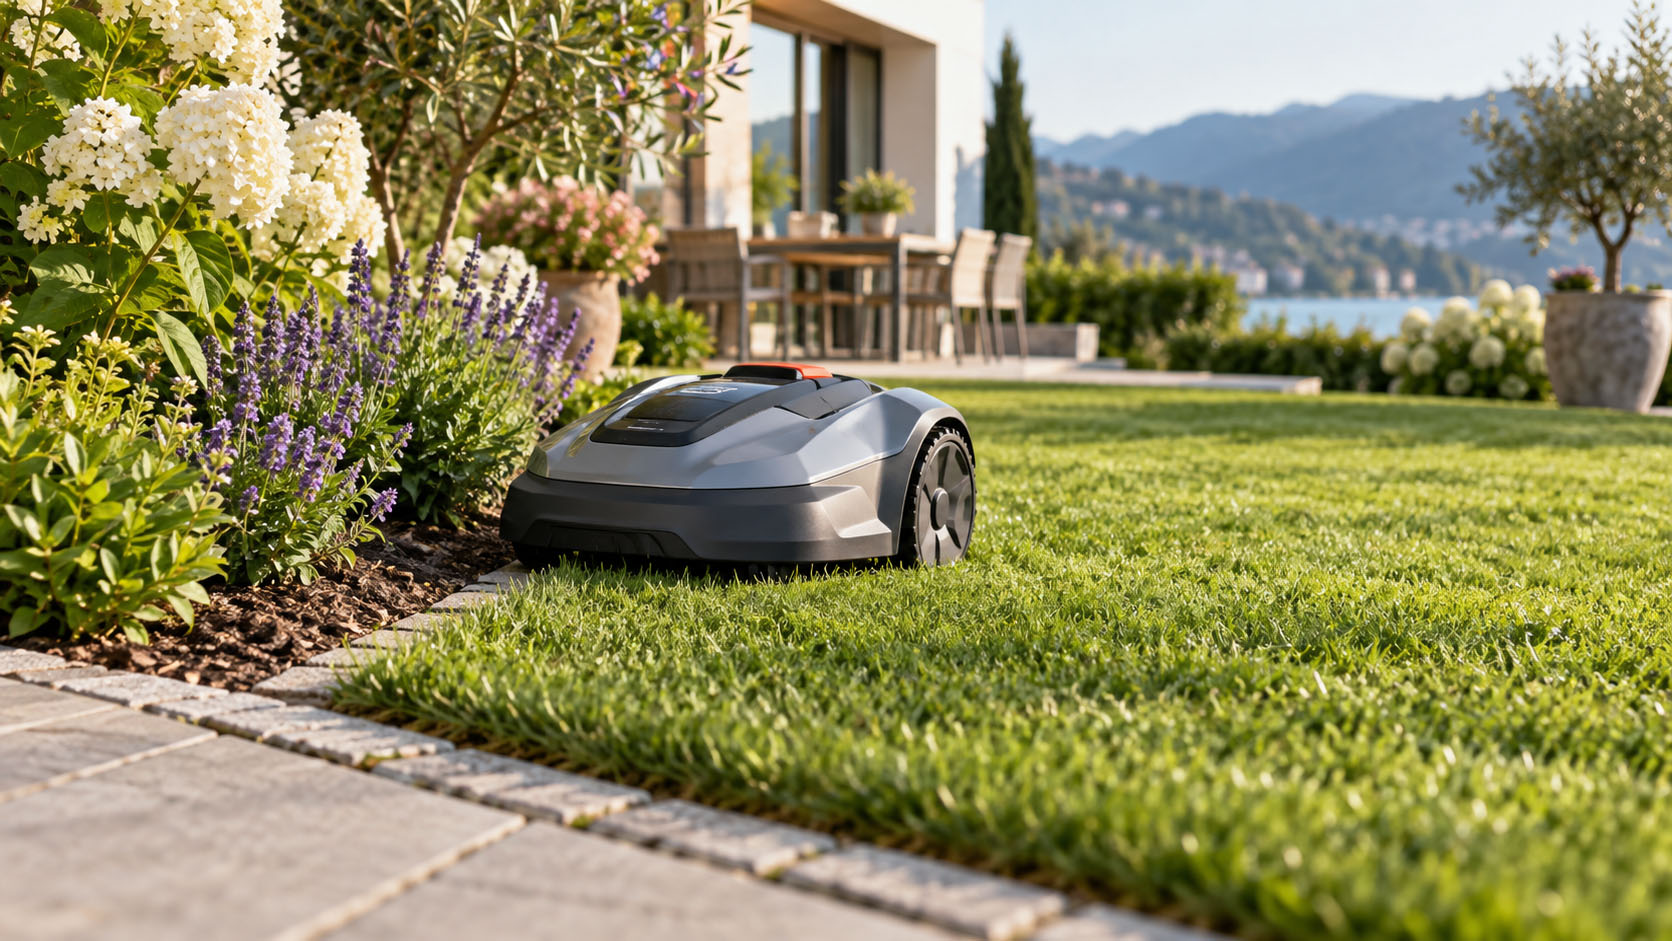
Robotska kosilica ne prepoznaje granicu travnjaka baš kao čovek koji pogledom vidi gde prestaje trava. Da bi znala dokle sme da kosi, koristi sistem za određivanje radne površine koji može da se zasniva na graničnoj žici, signalima sa stanice, senzorima ili kombinaciji više tehnologija. Granica joj daje podatak gde treba da ostane, dok senzori pomažu da reaguje kada naiđe na prepreku ili neuobičajenu situaciju.
Kod većine klasičnih modela najvažniju ulogu ima granična žica postavljena oko travnjaka. Ona može da bude položena na zemlji ili blago ukopana, a kroz nju prolazi električni signal koji robotska kosilica prepoznaje. Kada se približi granici, sistem detektuje promenu signala i upravljačkim sklopom određuje da treba da promeni pravac, čime se kosilica zadržava unutar prostora predviđenog za košenje.
Granična žica određuje osnovnu površinu
Granična žica pritom ne mora da označava samo spoljašnju ivicu travnjaka. Njome se mogu izdvojiti cvetne leje, baštenske staze, mali ribnjaci, delovi sa kamenjem ili druge zone koje nisu namenjene košenju. Na taj način korisnik praktično pravi mapu radne površine, samo bez potrebe da je crta na ekranu. Kosilica zatim koristi signal granice kao fizičko ograničenje svog kretanja.
Neki savremeniji modeli mogu da određuju granice bez klasične žice. U zavisnosti od sistema, koriste satelitsku navigaciju, radio-signale, kamere ili druge senzore za pozicioniranje. Takva rešenja mogu da formiraju virtuelnu granicu koju korisnik podešava kroz aplikaciju. Kosilica tada ne mora da prati žicu položenu u zemlji, već svoj položaj određuje u odnosu na unapred definisanu digitalnu mapu.
Kod sistema zasnovanih na satelitskom pozicioniranju, sama informacija o lokaciji nije dovoljna ako je potrebna preciznost od nekoliko desetina centimetara. Zato napredniji modeli koriste dodatne korekcione signale i podatke sa više senzora kako bi preciznije odredili gde se nalaze. Rezultat je mogućnost da se radna površina ograniči virtuelnom linijom, uz manje fizičkih instalacija u dvorištu.
Virtuelne granice rade bez žice
Bez obzira na tehnologiju, važna je razlika između granice radnog prostora i prepreke. Granica govori kosilici gde ne sme da nastavi kretanje, dok prepreka predstavlja predmet koji se može pojaviti unutar dozvoljene površine. Drvo, baštenska stolica ili igračka mogu zato zahtevati reakciju senzora čak i kada se nalaze usred travnjaka. Sistem mora da ih prepozna ili registruje kontakt kako bi izbegao nepotreban sudar.
Senzori dodira predstavljaju jednostavan način zaštite. Kada kućište ili zaštitni deo kosilice dodirne prepreku, mehanizam registruje pomeranje i šalje signal za promenu ponašanja. Napredniji uređaji mogu imati i senzore koji prepreku registruju pre fizičkog kontakta. Takva kombinacija omogućava da se kosilica ne oslanja samo na granicu, jer se predmeti na travnjaku mogu menjati iz dana u dan.
Senzori razlikuju granicu od prepreke
Važnu ulogu imaju i senzori koji prepoznaju nagib, podizanje uređaja ili gubitak kontakta sa podlogom. Ako kosilica bude podignuta, naglo promeni položaj ili se nađe u situaciji koja može biti rizična, sistem može da zaustavi kretanje noževa. To nije način određivanja granice travnjaka, ali je deo iste logike bezbednog upravljanja uređajem. Kosilica zato istovremeno prati prostor i sopstveno stanje tokom rada.
Način kretanja unutar granice zavisi od konkretnog modela. Jednostavniji uređaji često menjaju pravac kada dođu do granice ili prepreke, pa se njihova putanja može činiti nasumičnom. Drugi koriste unapred planirane obrasce i podatke o mapi kako bi sistematičnije prelazili preko površine. Kod mapiranih sistema moguće je i preciznije određivanje zona u kojima treba raditi češće ili ređe.
Kada se radna površina jednom podesi, korisnik obično može da odredi raspored košenja, zone koje se preskaču i vreme rada. Granica tada postaje deo automatizovanog sistema, a ne nešto što uređaj ponovo izračunava pri svakom pokretanju. Ipak, promene u dvorištu, poput nove staze ili pomerene ograde, mogu zahtevati novo podešavanje mape ili položaja žice.
Mapa utiče na način kretanja
Za korisnika je zato najvažnije da pravilno definiše radnu površinu. Kod granične žice mora se poštovati preporučeno rastojanje od ivica, prepreka i mesta na kojima kosilica treba da prođe. Kod virtuelnih granica potrebno je pravilno snimiti mapu i označiti zabranjene zone. Ako je granica loše postavljena, uređaj može ostaviti nepokošene delove ili pokušati da uđe tamo gde ne bi trebalo.
Poseban slučaj predstavljaju uski prolazi između dva dela travnjaka. Nije dovoljno samo znati gde je spoljašnja granica ako kosilica treba da pređe iz jedne zone u drugu. Sistem mora da prepozna prolaz kao deo dozvoljene rute, a širina prostora mora odgovarati konstrukciji konkretnog uređaja. Zbog toga raspored travnjaka, položaj prepreka i način definisanja zona direktno utiču na to koliko će samostalno košenje biti efikasno.
Pravilno podešavanje sprečava probleme
Robotska kosilica, dakle, ne donosi odluku o granici na osnovu jednog univerzalnog senzora. Kod jednog modela ključna može biti granična žica, kod drugog virtuelna mapa, a kod trećeg kombinacija pozicioniranja, kamera i drugih senzora. Zajednički princip je isti: uređaj mora da zna gde je dozvoljeno kretanje, da prepozna kada se približava ograničenju i da promeni ponašanje pre nego što napusti predviđenu površinu.
Zato izbor robotske kosilice nije samo pitanje snage motora i površine koju može da pokrije. Za složeniji travnjak važni su način mapiranja, preciznost određivanja položaja, ponašanje na granicama i mogućnost izdvajanja zona. Ako je dvorište jednostavno i pravilno, granična žica može biti sasvim dovoljna. Kod prostora sa više odvojenih površina, prolaza i prepreka, napredniji sistem određivanja granica može značajno pojednostaviti svakodnevno korišćenje.